Heave-Ho: marco descentralizado para colaboración multirobot
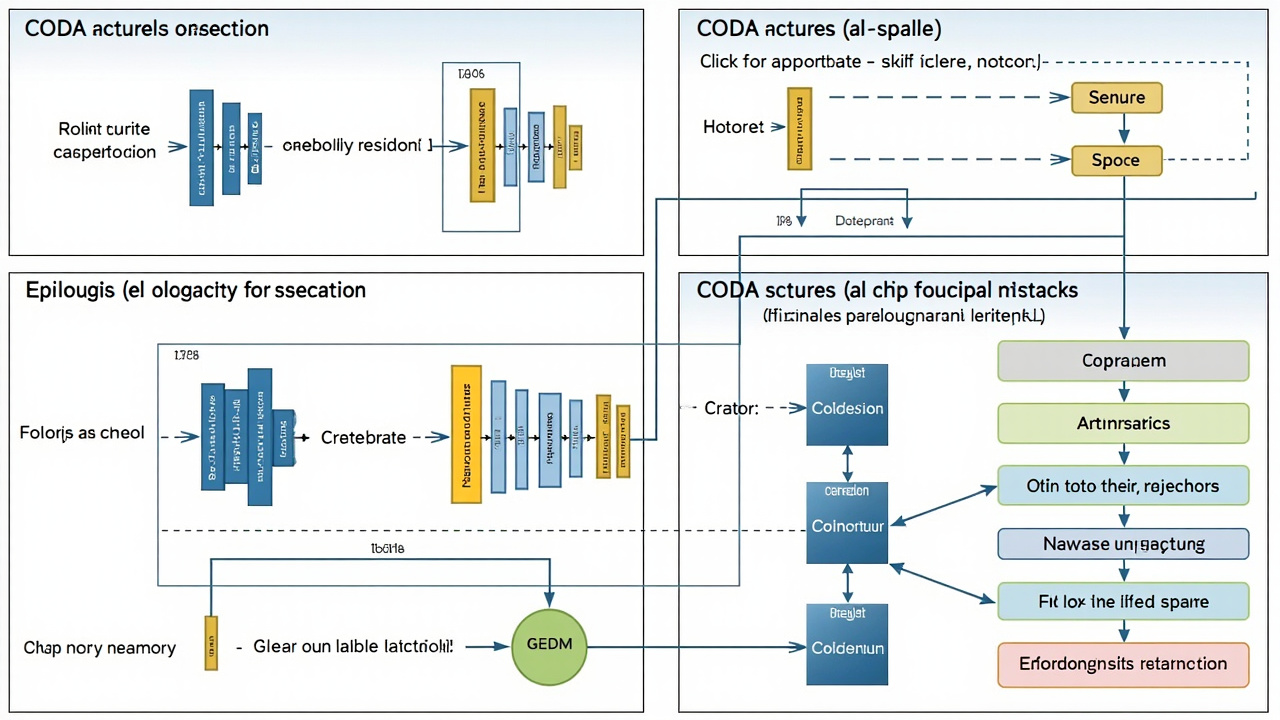
Heave-Ho es un marco de trabajo descentralizado diseñado para facilitar la colaboración de larga duración entre múltiples robots humanoides en tareas de locomoción y manipulación. El sistema aborda los desafíos técnicos de la coordinación corporal completa y la sincronización precisa sin depender de